Kecerdasan Buatan di Anjungan Kapal: Peluang dan Batasannya bagi Keselamatan Navigasi
Refleksi kritis penerapan kecerdasan buatan di anjungan kapal: peluang fusi sensor, prinsip Bridge Resource Management, batasan cuaca, dan etika navigasi.
Oleh Ade Taopik Hidayatuloh, S.Kom., M.Kom. 9 menit baca
Daftar isi
- Peluang Implementasi AI Navigasi Kapal Melalui Fusi Data Sensor
- AI Sebagai Pendukung Perwira Jaga dan Prinsip Bridge Resource Management
- Batasan Kritis: Kualitas Data, Tanggung Jawab Hukum, dan Over-Reliance
- 1. Kerentanan Sensor terhadap Kondisi Cuaca Ekstrem
- 2. Beban Tanggung Jawab Hukum dan Regulasi Maritim
- 3. Bahaya Ketergantungan Berlebih (Automation Complacency)
- Integrasi Aturan COLREGs 1972 dalam Logika Algoritma Pencegahan Tubrukan
- Tantangan Keamanan Siber pada Sistem Navigasi Terhubung di Tengah Laut
- Peluang Topik Penelitian Skripsi bagi Taruna Pelayaran
- Penutup
- Referensi
Dalam diskursus teknologi maritim global saat ini, otomatisasi operasional kapal niaga semakin gencar dibicarakan. Pemanfaatan AI navigasi kapal modern tidak lagi terbatas pada uji coba laboratorium, melainkan mulai diintegrasikan ke dalam konsol terpadu di anjungan (integrated bridge system). Namun, bagi para praktisi pelayaran, perwira jaga (Officer of the Watch), dan pendidik kepelautan, kemajuan pesat kecerdasan buatan ini perlu disikapi dengan kejernihan berpikir: di mana letak peluang sesungguhnya, dan di mana batas toleransi keselamatannya?
Laut lepas bukanlah lingkungan komputasi yang serba terprediksi layaknya jalan raya beraspal dengan marka yang jelas. Di tengah badai, jarak pandang terbatas kabut tebal, serta dinamika gelombang dan arus laut, keselamatan nyawa manusia dan muatan kapal bernilai ratusan miliar tetap bertumpu pada keputusan cepat perwira di anjungan. Membawa algoritma cerdas ke ruang navigasi membuka potensi pencegahan tubrukan yang luar biasa, namun sekaligus menyimpan risiko kebergantungan yang berbahaya jika batas-batas keandalannya diabaikan.
Sebagai kelanjutan dari telaah algoritma cerdas seperti pada pembahasan model klasifikasi gambar berbasis visi komputer, penerapan algoritma di anjungan kapal mengharuskan adanya integrasi multi-sensor yang jauh lebih ketat. Catatan ini mengulas peluang konkret AI di atas kapal, bagaimana prinsip Bridge Resource Management (BRM) tetap memegang kendali tertinggi, batasan-batasan teknis dan hukum yang membentang, serta peluang riset yang sangat terbuka bagi para taruna pelayaran.
Peluang Implementasi AI Navigasi Kapal Melalui Fusi Data Sensor
Peluang paling realistis dari penerapan kecerdasan buatan di anjungan kapal saat ini bukan menggantikan manusia, melainkan memperkuat kewaspadaan situasional (situational awareness) perwira jaga. Selama tugas jaga laut (watchkeeping), perwira harus memantau berbagai instrumen sekaligus: radar ARPA, layar peta elektronik (ECDIS), sistem identifikasi otomatis (AIS), serta pengamatan visual keliling.
Konsol kendali dan instrumen navigasi di anjungan kapal untuk pemantauan lalu lintas laut. Sumber: Koray, commons.wikimedia.org, lisensi CC BY-SA.

Di sinilah algoritma fusi sensor (sensor fusion) bekerja membantu navigasi:
- Fusi Data Radar dan AIS secara Cerdas: Radar konvensional mendeteksi target berdasarkan pantulan gelombang radio, sementara AIS menerima pancaran data identitas kapal via gelombang radio VHF. AI dapat memadukan kedua sumber data ini untuk mengeliminasi target palsu (ghost targets) akibat gangguan ombak (sea clutter) atau hujan lebat, sekaligus menghitung Closest Point of Approach (CPA) dan Time to CPA (TCPA) secara real-time.
- Deteksi Visual Objek Non-AIS Menggunakan Kamera Cerdas: Banyak kapal nelayan kecil, perahu kayu tradisional, atau puing terapung (flotsam) di perairan kepulauan Indonesia tidak memancarkan sinyal AIS dan memiliki penampang radar (radar cross section) yang sangat kecil. Pemasangan kamera cerdas elektro-optik dan inframerah yang dilengkapi model deep learning mampu mendeteksi objek-objek tersembunyi ini pada siang maupun malam hari sebelum berada dalam jarak kritis.
- Prediksi Lintasan Manuver di Alur Pelayaran Sempit: Pada alur pelayaran padat seperti Selat Malaka (contoh lintasan padat), AI dapat menganalisis data historis AIS ribuan kapal untuk memprediksi manuver haluan kapal lain di sekitarnya saat hendak berbelok di tikungan alur atau memasuki bagan pemisah lalu lintas (Traffic Separation Scheme / TSS).
AI Sebagai Pendukung Perwira Jaga dan Prinsip Bridge Resource Management
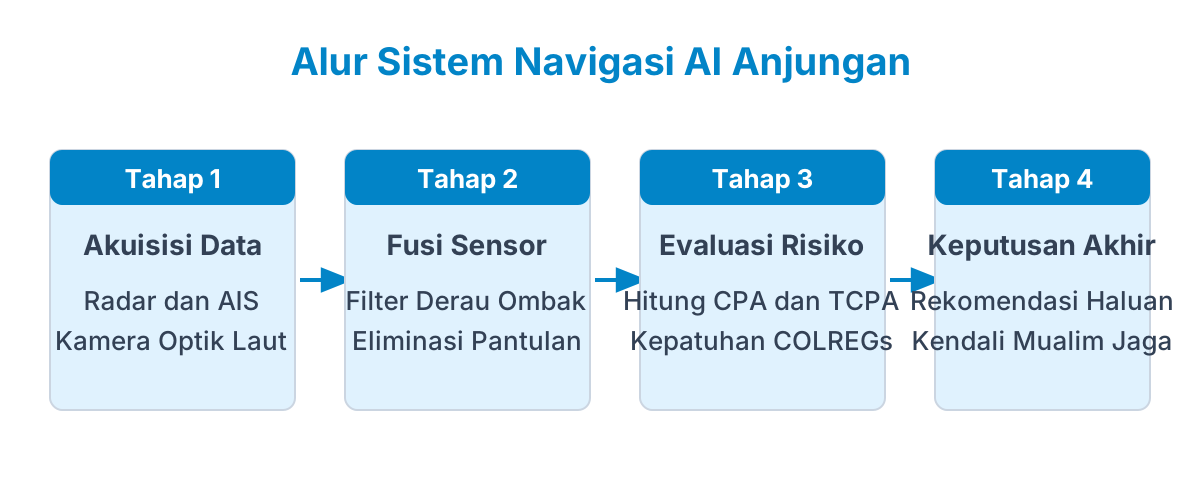
Tahapan fusi data sensor hingga rekomendasi olah gerak kapal sesuai aturan COLREGs. Sumber: diagram oleh Metodika.
Organisasi Maritim Internasional (IMO) sendiri telah menetapkan kerangka kerja bertahap untuk Kapal Permukaan Otonom Maritim (Maritime Autonomous Surface Ships / MASS) yang dibagi menjadi empat tingkatan. Tingkat 1 adalah kapal dengan sistem otomatisasi dan pendukung keputusan cerdas di mana perwira tetap berada di anjungan memegang kendali penuh. Tingkat 2 adalah kapal yang dikendalikan dari jarak jauh dengan pelaut tetap berada di atas kapal untuk mengambil alih kendali sewaktu-waktu. Tingkat 3 adalah kapal kendali jarak jauh tanpa awak kapal, dan Tingkat 4 adalah kapal otonom penuh yang mampu beroperasi mandiri tanpa campur tangan manusia.
Saat ini, sebagian besar pelayaran niaga dunia berada pada transisi menuju Tingkat 1. Oleh karena itu, kurikulum pelatihan di akademi maritim dan balai pendidikan kepelautan mulai mengintegrasikan skenario simulasi penanganan anomali instrumen cerdas. Taruna dilatih tidak hanya untuk membaca layar digital, melainkan juga tanggap mengambil keputusan manual secara cepat ketika sistem navigasi elektronik mendadak kehilangan sinyal satelit GPS atau mengalami gangguan interferensi elektromagnetik di perairan rawan.
Di dunia maritim internasional, keselamatan pelayaran diatur secara ketat oleh prinsip Bridge Resource Management (BRM) yang diamanatkan oleh konvensi STCW (Standards of Training, Certification and Watchkeeping). Prinsip utama BRM adalah pendayagunaan seluruh sumber daya yang tersedia—baik manusia, prosedur operasional, maupun peralatan elektronik—untuk mencapai navigasi yang selamat dan efektif.
Dalam kacamata BRM, kecerdasan buatan harus diposisikan sebagai anggota tim tambahan di anjungan, bukan sebagai pengganti nakhoda. Konsep ini dikenal sebagai Human-in-the-Loop:
- AI Memberikan Rekomendasi, Manusia Mengambil Keputusan: Sistem berbasis AI dapat menyajikan saran perubahan haluan 10 derajat ke kanan guna memenuhi kepatuhan Aturan 14 COLREGs (situasi berhadapan/head-on). Namun, perwira jagalah yang tetap harus menverifikasi apakah di sisi kanan kapal terdapat perahu nelayan kecil atau kedalaman laut yang dangkal sebelum kemudi digerakkan.
- Mencegah Kelelahan (Fatigue) Tanpa Menumpulkan Kewaspadaan: Tugas jaga di laut lepas pada dini hari (jam 00:00 hingga 04:00) sangat rawan memicu kelelahan dan kantuk. Sistem cerdas yang memantau anomali haluan kapal lain bertindak sebagai jaring pengaman (safety net), namun tidak boleh membuat perwira jaga melepaskan kewajiban pengamatan visual keliling (proper lookout) sesuai Aturan 5 COLREGs 1972.
Batasan Kritis: Kualitas Data, Tanggung Jawab Hukum, dan Over-Reliance
Meskipun teknologinya sangat menjanjikan, ada batasan-batasan nyata yang belum terselesaikan di laut lepas:
1. Kerentanan Sensor terhadap Kondisi Cuaca Ekstrem
Kamera visi komputer dapat mengalami kebutaan total akibat kabut tebal, hujan badai tropis, atau hempasan air asin pada lensa. Radar ARPA dapat mengalami attenuasi parah saat menembus awan cumulonimbus lebat. Jika algoritma dilatih pada data cuaca cerah di perairan tenang, akurasinya akan anjlok drastis saat menghadapi gelombang laut ganas setinggi lima meter.
2. Beban Tanggung Jawab Hukum dan Regulasi Maritim
Hingga saat ini, regulasi hukum maritim internasional (IMO) secara tegas menyatakan bahwa tanggung jawab penuh atas keselamatan kapal berada di pundak Nakhoda (Master) dan perwira tugas jaga. Jika terjadi tubrukan di laut, pembelaan bahwa 'sistem kecerdasan buatan memberikan rekomendasi yang salah' tidak akan pernah diterima oleh Mahkamah Pelayaran. Algoritma tidak dapat dimintai pertanggungjawaban pidana atau perdata.
3. Bahaya Ketergantungan Berlebih (Automation Complacency)
Risiko terbesar dari kecanggihan teknologi anjungan adalah menumpulnya naluri bahari (seamanship) para pelaut muda. Ketika perwira terlalu percaya bahwa komputer tidak pernah salah, mereka cenderung malas mengamati horizon laut dengan teropong, mengabaikan pemeriksaan silang data radar dengan baringan kompas manual, dan terlambat menyadari kegagalan sensor instrumen.
Integrasi Aturan COLREGs 1972 dalam Logika Algoritma Pencegahan Tubrukan
Tantangan paling rumit dalam rekayasa perangkat lunak navigasi maritim adalah menerjemahkan Aturan Internasional Mencegah Tubrukan di Laut (COLREGs 1972) ke dalam bahasa kode biner komputasi. Aturan navigasi laut bukanlah sekadar rumus geometri penghindaran rintangan sederhana, melainkan hukum maritim internasional yang menuntut tindakan manuver spesifik sesuai jenis situasi perjumpaan:
1. Situasi Berhadapan (Head-on Situation - Aturan 14): Ketika dua kapal bertenaga mesin bergerak saling mendekat dengan haluan berlawanan yang berisiko tubrukan, masing-masing kapal wajib merubah haluan ke kanan (starboard) sehingga saling berpapasan pada lambung kiri. Algoritma harus membatasi ruang solusi agar kapal tidak pernah merekomendasikan belok kiri yang melanggar hukum konvensi.
2. Situasi Menyilang (Crossing Situation - Aturan 15): Kapal yang melihat kapal lain berada di sisi lambung kanannya wajib menyimpang (give-way vessel) dan menghindari memotong haluan di depan kapal tersebut. AI harus mampu membedakan secara tegas apakah posisinya adalah kapal yang wajib menyimpang atau kapal yang bertahan (stand-on vessel) sesuai Aturan 17.
3. Situasi Menyusul (Overtaking - Aturan 13): Kapal yang mendekati kapal lain dari arah lebih dari \(22{,}5^\circ\) di belakang lambung kapal lain wajib menjaga jarak dan menyimpang hingga kapal yang disusul telah bebas dan terlewati sepenuhnya.
Tantangan Keamanan Siber pada Sistem Navigasi Terhubung di Tengah Laut
Transformasi digital anjungan kapal dari sistem tertutup (stand-alone) menuju sistem terhubung internet satelit membawa kerentanan siber maritim yang sangat nyata. Sejumlah insiden maritim internasional telah membuktikan bahaya manipulasi data sensor elektronik:
- Pemalsuan Sinyal Satelit (GPS Spoofing): Penyerang siber dapat memancarkan sinyal radio palsu yang menipu penerima GPS kapal, sehingga sistem peta elektronik ECDIS menunjukkan kapal berada di jalur aman padahal kapal sesungguhnya sedang meluncur mendekati karang dangkal.
- Manipulasi Identitas AIS (AIS Tampering): Data AIS dapat dipalsukan atau dimatikan oleh pihak tertentu, menciptakan kapal hantu atau menyamarkan posisi kapal ilegal di wilayah laut teritorial.
- Penerapan Prosedur Air-Gap dan Pemisahan Jaringan: Untuk melindungi anjungan, sistem kendali navigasi utama wajib diisolasi secara fisik dari jaringan internet awak kapal (crew Wi-Fi) dan pembaruan perangkat lunak wajib melalui verifikasi integritas berkas secara ketat.
Peluang Topik Penelitian Skripsi bagi Taruna Pelayaran
Bagi taruna sekolah pelayaran dan mahasiswa teknik sistem perkapalan, ruang penelitian di bidang ini sangat terbuka lebar dan memiliki nilai guna yang sangat tinggi bagi keselamatan maritim nasional. Beberapa gagasan penelitian terapan yang realistis meliputi:
- Analisis Pola Pelanggaran Alur TSS Berbasis Data Historis AIS: Memanfaatkan machine learning untuk mendeteksi kapal-kapal yang memotong jalur pemisah lalu lintas di Selat Sunda atau Selat Lombok.
- Pengembangan Purwarupa Deteksi Kapal Nelayan Tradisional Tanpa AIS: Melatih model deteksi objek visi komputer ringan menggunakan mikrokontroler untuk mengidentifikasi perahu jukung di perairan pelabuhan lokal.
- Evaluasi Beban Kerja Mental Perwira Jaga Saat Berinteraksi dengan Sistem Peringatan Dini Cerdas: Meneliti interaksi manusia dan mesin (Human-Machine Interface) di anjungan menggunakan simulator navigasi terpadu.
Penutup
Kecerdasan buatan di anjungan kapal adalah keniscayaan perkembangan teknologi yang membawa potensi besar untuk menekan angka kecelakaan laut akibat faktor kelalaian manusia (human error). Namun, laut akan selalu menuntut kerendahhatian dan kewaspadaan tertinggi. Secanggih apa pun algoritma yang bekerja di balik layar konsol anjungan, navigasi yang aman akan selalu berpulang pada ketajaman mata, kematangan pertimbangan akal, dan integritas disiplin perwira di atas geladak.
Referensi
Hetherington, C., Flin, R., & Mearns, K. (2006). Safety in shipping: The human element. Journal of Safety Research, 37(4), 401-411.
International Maritime Organization. (1972). Convention on the International Regulations for Preventing Collisions at Sea (COLREGs). London: IMO Publishing.
Perera, L. P., & Soares, C. G. (2015). Collision risk assessment for ships under visual observations and radar tracking. Ocean Engineering, 108, 590-600.
Gambar sampul: Yanjipy, commons.wikimedia.org, lisensi CC BY-SA.

Bagikan artikel ini
Komentar
Belum ada komentar. Jadilah yang pertama berdiskusi.